Dwie uszy i 32 mikrofony: jak pojazd opancerzony uczy się słyszeć FPV
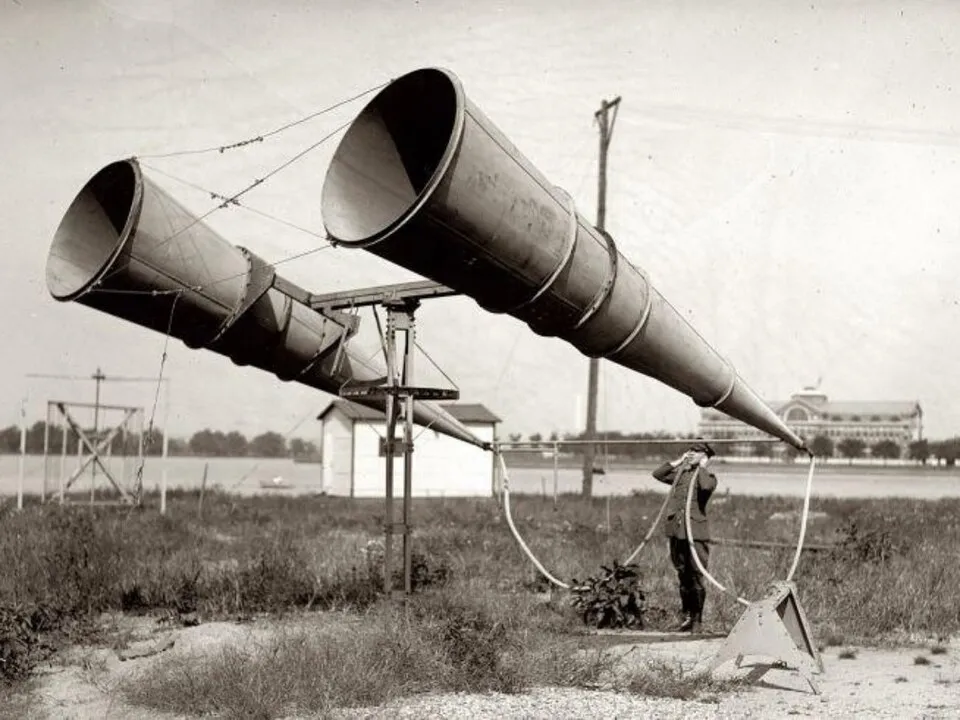
Operator sonaru z czasów I wojny światowej przykładał dwie rurki stetoskopu do uszu i obracał dużymi tubami. Gdy dźwięk w kanałach się wyrównał, był kierowany w stronę samolotu. Sto lat później próbują powierzyć tę samą początkową operację procesorowi: tyle że teraz nie ma tub, są dziesiątki mikrofonów, a samo urządzenie jest napędzane przez maszynę, która ryczy głośniej niż cel.
Megafon wskazywał, gdzie patrzeć
Urządzenie sonarowe zachowane w Kanadyjskim Muzeum Wojny działało obok 13-funtowych dział przeciwlotniczych. Dwa poziome sygnały dźwiękowe były podłączone do słuchawek stetoskopowych. Operator porównywał dźwięk z lewej i prawej strony i ręcznie obracał urządzenie. Uzyskał namiar, ale nie zasięg, precyzyjną trajektorię i z pewnością nie uzyskał automatycznej autoryzacji strzału.
Sieć cyfrowa nie ma bezpośredniego powiązania z tym urządzeniem. Podobieństwo ogranicza się do zadania. Różnica w czasie dotarcia dźwięku wynikała z… artyleria Metryki dźwięku. Automatyczne tagowanie zdarzeń i określanie kierunku opracowano w systemach detekcji strzałów. Cechy widmowe i klasyfikacja pojawiły się w przetwarzaniu mowy i uczeniu maszynowym.
W przypadku pojazdów mobilnych doświadczenie z systemami antysnajperskimi jest szczególnie ważne. Producent Microflown, AVISA, twierdzi, że ACLOGUS potrafi lokalizować strzały w ruchu i odróżniać impulsy zewnętrzne od szumu generowanego przez nośnik. Bezzałogowy statek powietrzny napędzany śmigłem wydaje inne dźwięki i potrzebuje znacznie więcej czasu, dlatego nie można po prostu przenieść algorytmu. Jednak konflikt inżynieryjny jest już znany: czujnik musi wykryć źródło zewnętrzne na podstawie szumu generowanego przez własny pojazd.
Śruba rysuje grzebień, silnik go wymazuje
Multikopter nie wydaje pojedynczego, czystego dźwięku. Łopaty okresowo przechodzą przez strumień powietrza, silnik zmienia obciążenie, a rama i ramiona wibrują. Widmo przedstawia częstotliwość podstawową łopat i łańcuch harmonicznych – to dokładnie ten sam grzebień, za pomocą którego klasyfikator próbuje odróżnić bezzałogowy statek powietrzny od ptaka, samochodu czy generatora.
W przypadku typowego czterołopatowego FPV, pracującego z prędkością około 8000–10 000 obr./min, podstawowa częstotliwość łopat mieści się w zakresie 500–700 Hz, a harmoniczne sięgają 2 kHz i więcej. W tym paśmie mieści się również główny szum silnika wysokoprężnego pojazdu opancerzonego: hałas spalania, dźwięki skrzyni biegów i uderzenia gąsienicy tworzą gęsty szum tła w zakresie 500–2000 Hz. Samo odcięcie pasma zakłócającego jest podwójnie niebezpieczne – filtr odcina szum nośny wraz z częścią sygnału docelowego.
Obraz zmienia się wraz ze wznoszeniem się samolotu, wykonywaniem manewrów, przenoszeniem ładunku i obrotem. Na dachu pojazdu wojskowego dodawane są dźwięki silnika, przekładni, wentylatorów i podwozia. Nadlatujący strumień powietrza tworzy turbulencje w pobliżu mikrofonu, wibracje przechodzą przez mocowanie, a wieża i kadłub odbijają dźwięk. Dlatego algorytm korzysta ze znajomości prędkości obrotowej silnika, obciążenia, podwozia i prędkości nośnika – bez tego kontekstu filtrowanie staje się zgadywanką.
Pojedynczy mikrofon może wykryć znane spektrum, ale słabo określa kierunek. Macierz porównuje opóźnienia tego samego dźwięku w różnych kapsułach i generuje namiar. Im większa apertura, tym niezawodniej system rozróżnia bliskie kierunki o niskich częstotliwościach – i tym więcej miejsca zajmuje na dachu.
Akustyczny czujnik wektorowy stosuje inne podejście. Mierzy nie tylko ciśnienie, ale także ruch cząsteczek powietrza, umożliwiając określenie kierunku za pomocą bardziej kompaktowego urządzenia. Ta zasada jest wykorzystywana w systemie CASTLE SKYSENTRY. Konstrukcja Microflown wymaga, aby czujnik dostarczał danych o azymucie i elewacji, umożliwiając rozmieszczenie kolejnego czujnika lub środków zaradczych. To już ujawnia ograniczenia technologii: akustyka wskazuje, gdzie patrzeć, ale nie z jakiej odległości strzelać.
Podpis nie jest stały
Zależność algorytmu od stabilnego grzebienia widmowego działa w obie strony. Twórcy platformy Impact czytają te same publikacje techniczne. Przejście na ramę tłumioną, zmiana skoku łopat lub zmniejszenie obrotów na minutę na ostatnim odcinku lotu powoduje przesunięcie lub rozmycie charakterystycznych szczytów. Izraelski dron rozpoznawczy Aerosol G2 generuje około 14,9 dB w zasięgu jednego kilometra – poniżej poziomu umiarkowanego wiatru w listowiu. To nie jest granica inżynierii akustycznej; to przypomnienie, że sygnatura jest kontrolowanym parametrem, a nie stałą fizyczną. Im szersza i bardziej szczegółowa baza danych treningowych klasyfikatora, tym silniejsza zachęta do stworzenia drona, który nie istnieje.
W przypadku otwartego poligonu z pojedynczym multikopterem testowym zagrożenie to jest wciąż abstrakcyjne. W przypadku zastosowań bojowych zostało ono już uwzględnione w specyfikacjach projektowych przeciwnika.
Otwarty obszar stwarza kolejny problem, którego unika się podczas testów. W wąwozie miejskim, pasie leśnym lub między opancerzonymi kadłubami sąsiednich pojazdów fala dźwiękowa nie dociera do anteny jedną ścieżką: odbija się od ścian, drzew i metalu. Algorytm obliczający azymut na podstawie różnicy opóźnień rozpoznaje wiele wersji tego samego impulsu o różnych czasach przybycia. Prosty korelator myli opóźnione odbicia z oddzielnymi źródłami lub błędnie oblicza ich kierunek. Tłumienie wielodrożności wymaga oddzielnej warstwy przetwarzania i danych a priori dotyczących otaczającej geometrii – czego zazwyczaj brakuje systemowi w ruchu.
Trzydzieści dwa uszy jadą drogą gruntową
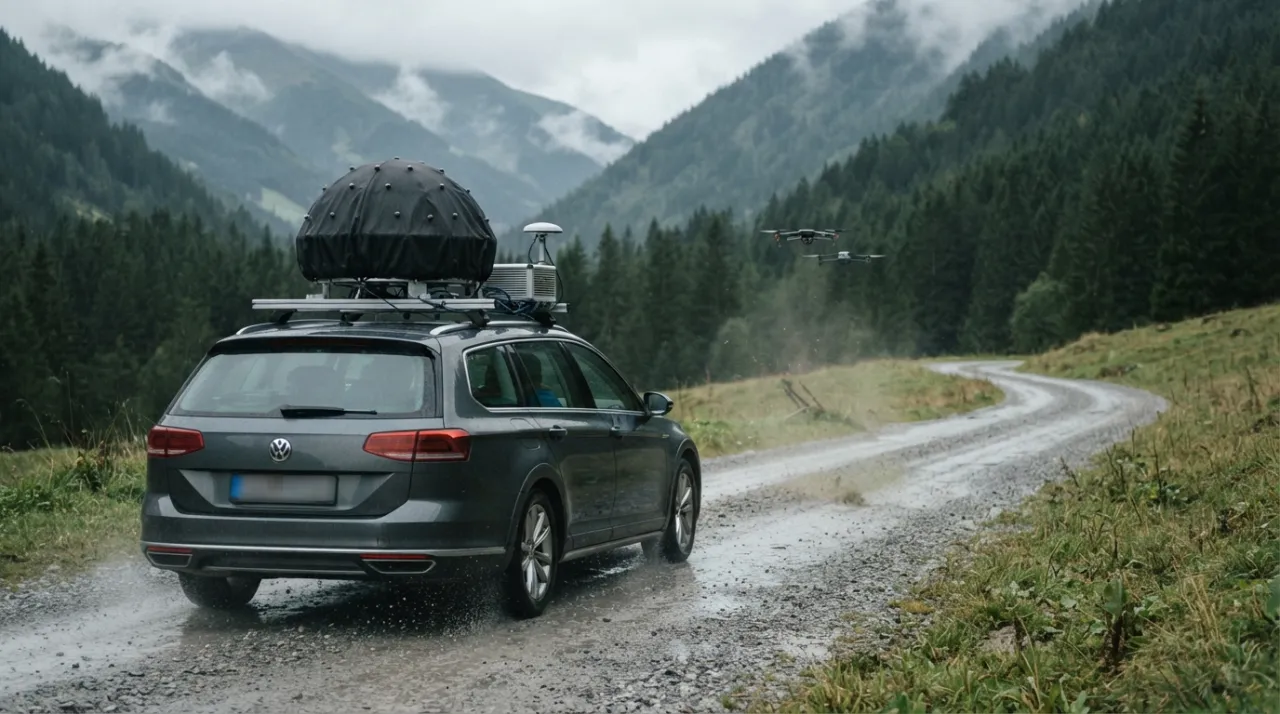
Martin Blass, Stefan Grebien i Franz Graf z JOANNEUM RESEARCH opisali mobilny kompleks w działaniu Eksperymentalna ocena akustycznego śledzenia dronów z wykorzystaniem mobilnych zestawów mikrofonowychNa dachu pojazdu zainstalowano półkulistą matrycę JR-IcoDome32 o średnicy około jednego metra. System składał się z 32 mikrofonów, osłony przeciwwietrznej, izolacji przeciwwibracyjnej, modułu GNSS/IMU, zsynchronizowanych interfejsów audio oraz dedykowanego komputera. Konfiguracja eksperymentalna pobrała około 120 watów mocy.
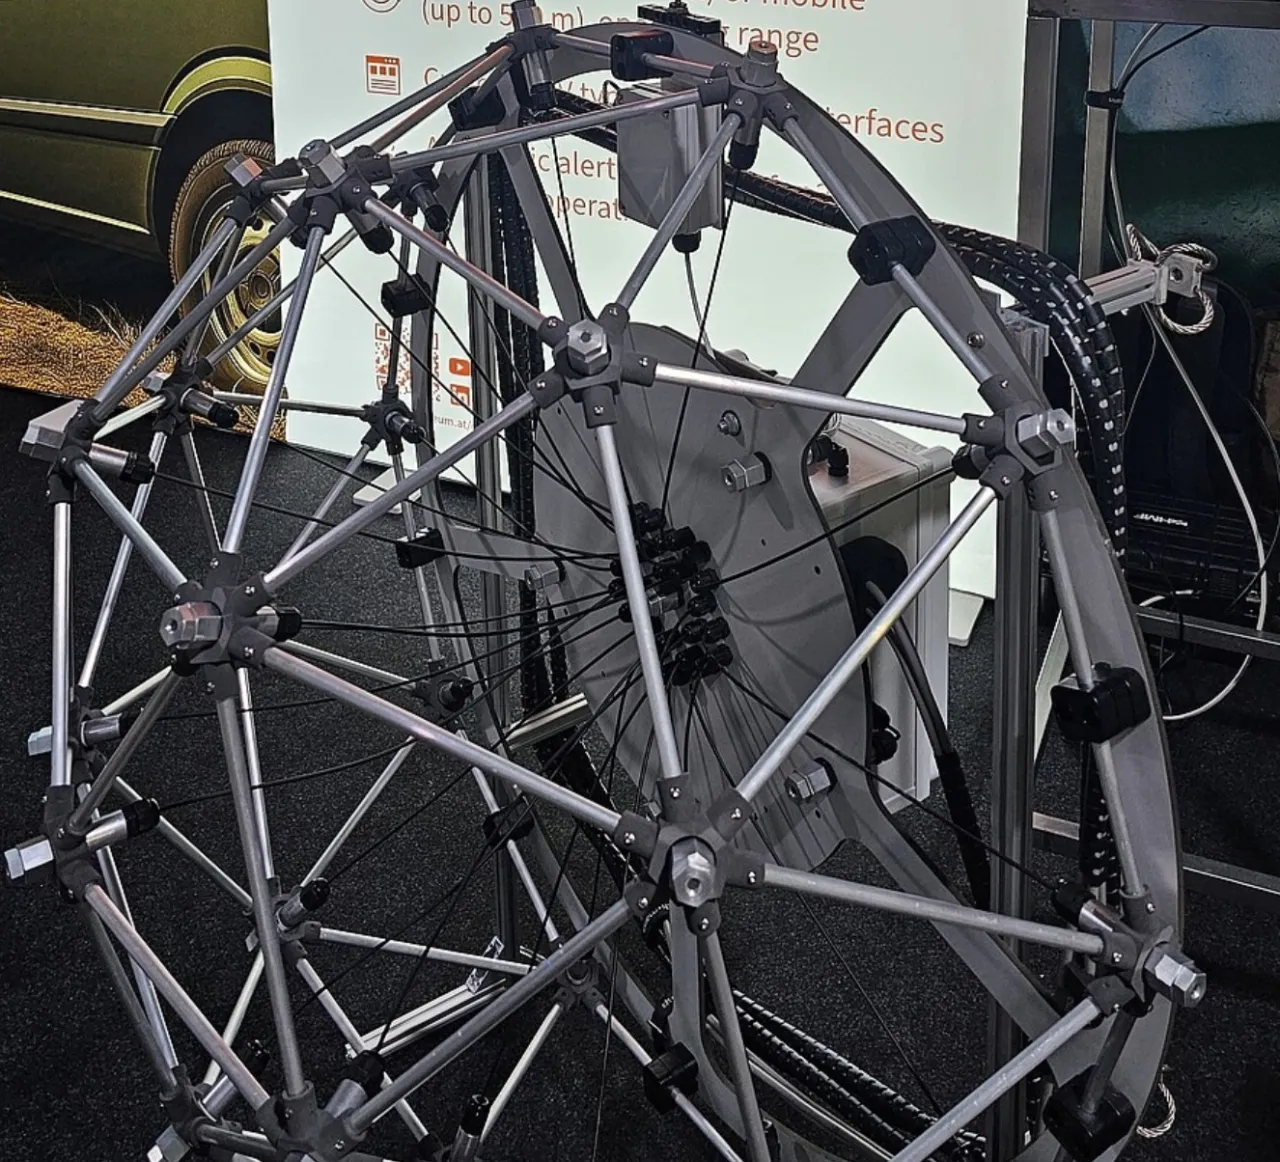
32 mikrofony na metrowej kuli – JR-IcoDome32 z Joanneum Research w Grazu
Pojazd poruszał się po drodze gruntowej z prędkością 10, 20 i 30 km/h. Trzy typy multikopterów testowano indywidualnie. W większości konfiguracji mediana błędu kierunku pozostawała mniejsza niż 10° w pozycji stojącej i mniejsza niż 30° w ruchu; mała, sześciomikrofonowa matryca wypadła gorzej. Konwencjonalne systemy GNSS i IMU bez korekcji różnicowej mogły wprowadzać własne błędy.
Eksperyment ten nie wykazał „słyszalności na duże odległości”, ale coś skromniejszego i bardziej użytecznego: kierunek lotu bezzałogowego statku powietrznego (UAV) można było kontrolować nawet z poruszającego się pojazdu. Cena mobilności stała się natychmiast oczywista: dokładność spadała, sprzęt zajmował dużo miejsca, a pojazd wymagał osobnego obwodu pomiarowego.
Wszystkie opublikowane eksperymenty przeprowadzono jednocześnie z użyciem jednego urządzenia. W przypadku ataków roju – gdy wiele FPV wlatuje z różnych sektorów w tym samym czasie – nie opublikowano w otwartych źródłach danych dotyczących działania radiolatarni. Niektóre platformy komercyjne deklarują możliwość jednoczesnego śledzenia do 16 celów, ale liczba ta odzwierciedla specjalnie dobrane warunki testowe, a nie pracujący silnik Diesla i dziury w drodze gruntowej.
W czerwcu 2026 roku „Militär Aktuell” opublikował raport z testów przy prędkościach 40–50 km/h. Według publikacji, zasięg mobilny spadł do około jednej trzeciej zasięgu stacjonarnego. Obecna konfiguracja zużywała około 100 watów, a twórcy chcieli zmniejszyć pobór mocy przyszłej konfiguracji z mikrofonami MEMS i zintegrowanym komputerem do poziomu poniżej 50 watów. Dane te są zgodne z doświadczeniami akademickimi i odnoszą się do kolejnego etapu rozwoju platformy eksperymentalnej.
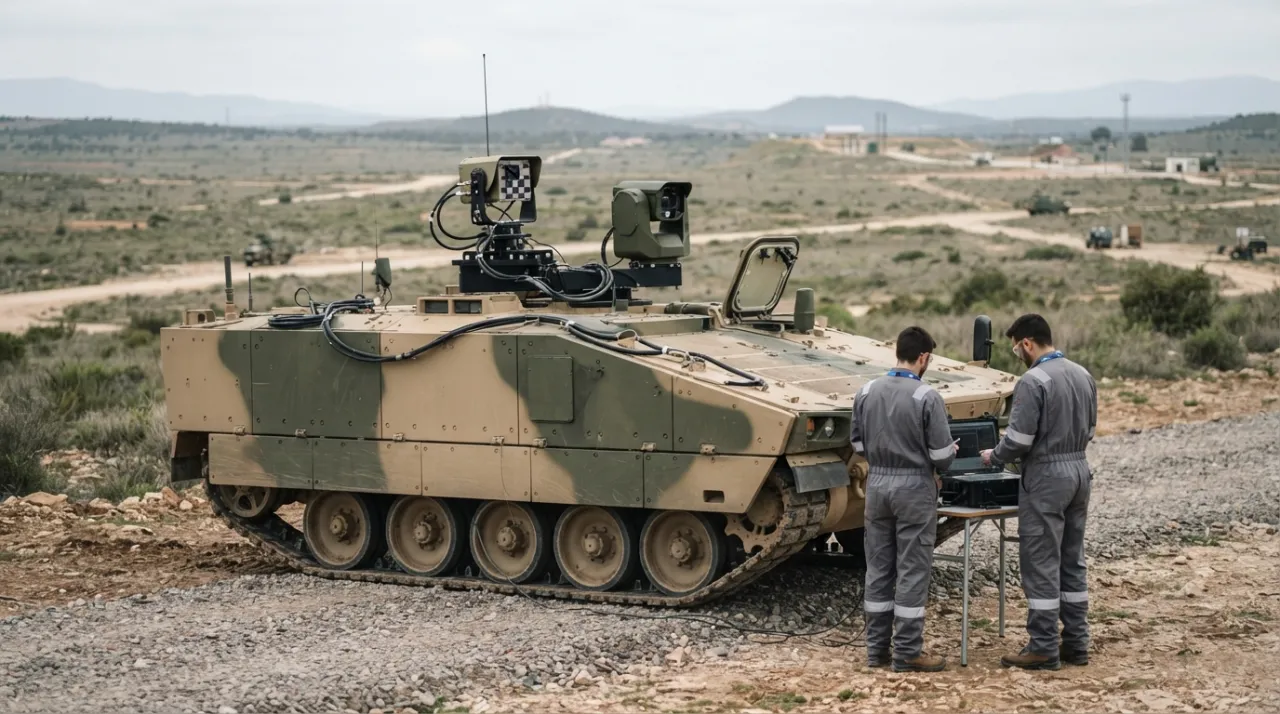
Przed pojazdem opancerzonym pozostał jeszcze jeden krok. W kwietniu 2026 roku General Dynamics European Land Systems, we współpracy z Microflown AVISA, zademonstrował CASTLE na śledzonym samolocie ASCOD w zestawieniu z niekomercyjnymi pojazdami FPV.dronyStatus zdarzenia stanowi dowód słuszności koncepcji. Publikacja nie zawiera informacji o prędkości nośnika, trybie pracy silnika, prawdopodobieństwie wykrycia, wskaźniku fałszywych alarmów ani liczbie jednocześnie przetwarzanych celów. Czujnik dotarł do śledzonej platformy; nie oznacza to, że stanie się standardowym systemem produkcyjnym.
Pokonanie rekordowego dystansu zawsze wymaga posiadania paszportu.
Producent podaje zasięg modelu CASTLE do 250 m dla quadrocoptera o masie 2 kg i do 1 km dla bezzałogowego statku powietrznego o tej samej masie. Nie są to dwie wersje o tej samej specyfikacji. Urządzenia różnią się śmigłami, silnikami, trybem lotu i kierunkiem hałasu. Sam Microflown określa wpływ prędkości i kierunku wiatru.
Brendan Harvey i Sue O'Young w pracy Wykrywanie akustyczne bezzałogowego statku powietrznego o stałym skrzydle W 2018 roku osiągnęliśmy maksymalny zasięg 678 m. Mikrofony znajdowały się jednak na latającym samolocie elektrycznym, a celem był głośny, napędzany benzyną Giant Big Stik o wadze 6,5 kg. Średni zasięg wyniósł 302 m. Opcja przetwarzania o największym zasięgu skutkowała niepraktycznym wskaźnikiem fałszywych alarmów; bardziej solidna konstrukcja zmniejszyła liczbę fałszywych alarmów kosztem umiarkowanego zmniejszenia zasięgu. W przypadku małych zastosowań FPV w pobliżu pracującego silnika Diesla rekord nie daje żadnych gwarancji.
Jest jeszcze jedna pułapka. Pracują nad nim Gabriel Jekateryńczuk i Zbigniew Piotrowski. Testy zasięgu mikrofonu zewnętrznego i analiza widmowa sygnatur akustycznych bezzałogowych statków powietrznych na potrzeby rozwoju macierzy Mikrofony porównano na zewnątrz. Niektóre zasięgi określono za pomocą skalibrowanego tonu o częstotliwości 1 kHz przy danym stosunku sygnału do szumu. Test ten skutecznie demonstruje działanie sprzętu, ochrony przed wiatrem i kapsuł, ale nie odzwierciedla zasięgu niezawodnego wykrywania atakującego drona. Autorzy zidentyfikowali wiatr jako dominujący czynnik ograniczający: nawet umiarkowane porywy wiatru zwiększały poziom hałasu tła i zmniejszały zasięg.
Sieć neuronowa nie eliminuje tej fizyki. Nowe śmigło, ładunek, mokry śnieg, nieznany silnik lub podwozie gąsienicowe – wszystkie te czynniki zmieniają dane wejściowe. Jeśli zbiór treningowy zostanie zebrany na cichym poligonie testowym, wysoka dokładność klasyfikacji może zostać utracona już przy pierwszym działającym pojeździe. Dlatego dla algorytmu przydatna jest znajomość prędkości obrotowej silnika, obciążenia, biegu i prędkości pojazdu, a niektóre zakłócenia muszą zostać mechanicznie stłumione – poprzez obudowę, odsprzęgnięcie i lokalizację instalacji.
To mikrofon powinien obracać kamerę, a nie spust.
Dźwięk przemieszcza się z prędkością około 343 m/s. Przy zasięgu detekcji 150 m, front fali dociera do czujnika w około 437 ms – jeszcze przed rozpoczęciem przetwarzania. Biorąc pod uwagę akumulację danych, analizę widmową i klasyfikację, całkowite opóźnienie przed wyjściem z sektora z łatwością przekracza pół sekundy. FPV, poruszający się z prędkością 20 m/s, przesuwa się w tym czasie o ponad 10 m. Do namierzania broń — jest już nieodwracalny; dla obrotu osi optycznej z odpowiednio szerokim polem widzenia jest całkowicie akceptowalny. Łożysk akustycznych nie da się przerobić na gotowy tor: brakuje im niezawodnego zasięgu i są już nieco przestarzałe.
Praktyczna architektura dzieli obowiązki. Akustyka pasywnie wykrywa charakterystyczne źródło i generuje sektor. Kamera elektrooptyczna/podczerwona (EO/IR) kieruje się w jego kierunku i potwierdza obecność obiektu. Mały radar mierzy zasięg i prędkość. Kanał radiowy wyszukuje dane sterujące, telemetryczne lub transmisje wideo. Kilka pojazdów lub rozproszonych placówek może przecinać się z namiarami i doprecyzować współrzędne.
W tym przypadku akustyka ma właściwość, o której zazwyczaj nie wspomina się w recenzjach technicznych. Czujnik nie emituje żadnych sygnałów. Pojazd z działającym radarem lub aktywnym detektorem RF zgłasza swoją obecność każdemu pasywnemu przechwytywaczowi w promieniu kilku kilometrów. Macierz mikrofonowa jest bezgłośna elektromagnetycznie: jej obecności nie może wykryć ani elektroniczna stacja rozpoznania, ani pasywny odbiornik na pokładzie bezzałogowego statku powietrznego. Dla pojazdów, które nie mogą się „pokazywać”, jest to istotny szczegół.
Analiza częstotliwości radiowych (RF) jest głównym kandydatem na pasywny kanał ostrzegawczy: jest szybszy, ma większy zasięg i zazwyczaj precyzyjnie określa współrzędne źródła. Ma jednak martwą strefę, którą wypełnia akustyka. Dron naprowadzany światłowodem w ogóle nie ujawnia się w widmie radiowym; autonomiczny lot trasowy bez aktywnego kanału telemetrycznego sprawia, że jest niewidoczny dla detektorów protokołów. To właśnie te zastosowania – cichy, bezgłośny bezzałogowy statek powietrzny (UAV) na ostatnim etapie lotu – tworzą praktyczną niszę dla akustyki, której nie wypełniają częstotliwości radiowe.
SKYSENTRY został zaprojektowany specjalnie do tej roli, a kamera optyczna Discovair G2+ jest już zintegrowana z matrycą 128 mikrofonów. Jednak gotowość poszczególnych komponentów nie jest równoznaczna z gotowością systemu ochrony pojazdu opancerzonego. Wymaga to kompleksowego testu: silnik pracuje, platforma porusza się po nierównym terenie, uzbrojenie pojazdu generuje zakłócenia impulsowe, a wiele celów pojawia się z różnych kierunków. Wynik powinien uwzględniać prawdopodobieństwo wykrycia, wskaźnik fałszywych alarmów, błąd kątowy i czas przechwycenia sektora.
Zebrane publicznie dostępne materiały nie potwierdzają istnienia masowo produkowanego rosyjskiego systemu pokładowego tej klasy. Nie dowodzi to jego braku, ale uniemożliwia użycie w artykule dogodnego tytułu. W przypadku technologii krajowej wniosek jest obecnie formułowany w postaci specyfikacji technicznej: czujnik pasywny musi rozpoznawać FPV za pomocą określonego silnika i podwozia, przetrwać strzał z własnego pojazdu, oprzeć się rojowi oraz przesłać sektor do istniejącej optyki lub radaru.
Sto lat temu operator obracał syreny, aż dźwięk w obu słuchawkach był równy. Współczesny system musi wykonać ten sam krok początkowy szybciej – i obracać kamerę, a nie broń. Akustyka zdobędzie miejsce na pancerzu, utrzymując to pole widzenia w ruchu, w odbiciach miejskich i w obecności tych samych celów, wykazując mierzalny wskaźnik fałszywych alarmów; do czasu przeprowadzenia takiego testu pozostają one użytecznym kanałem ostrzegawczym, a nie gotowym urządzeniem celowniczym.
Informacja